90
 分享
全文概要
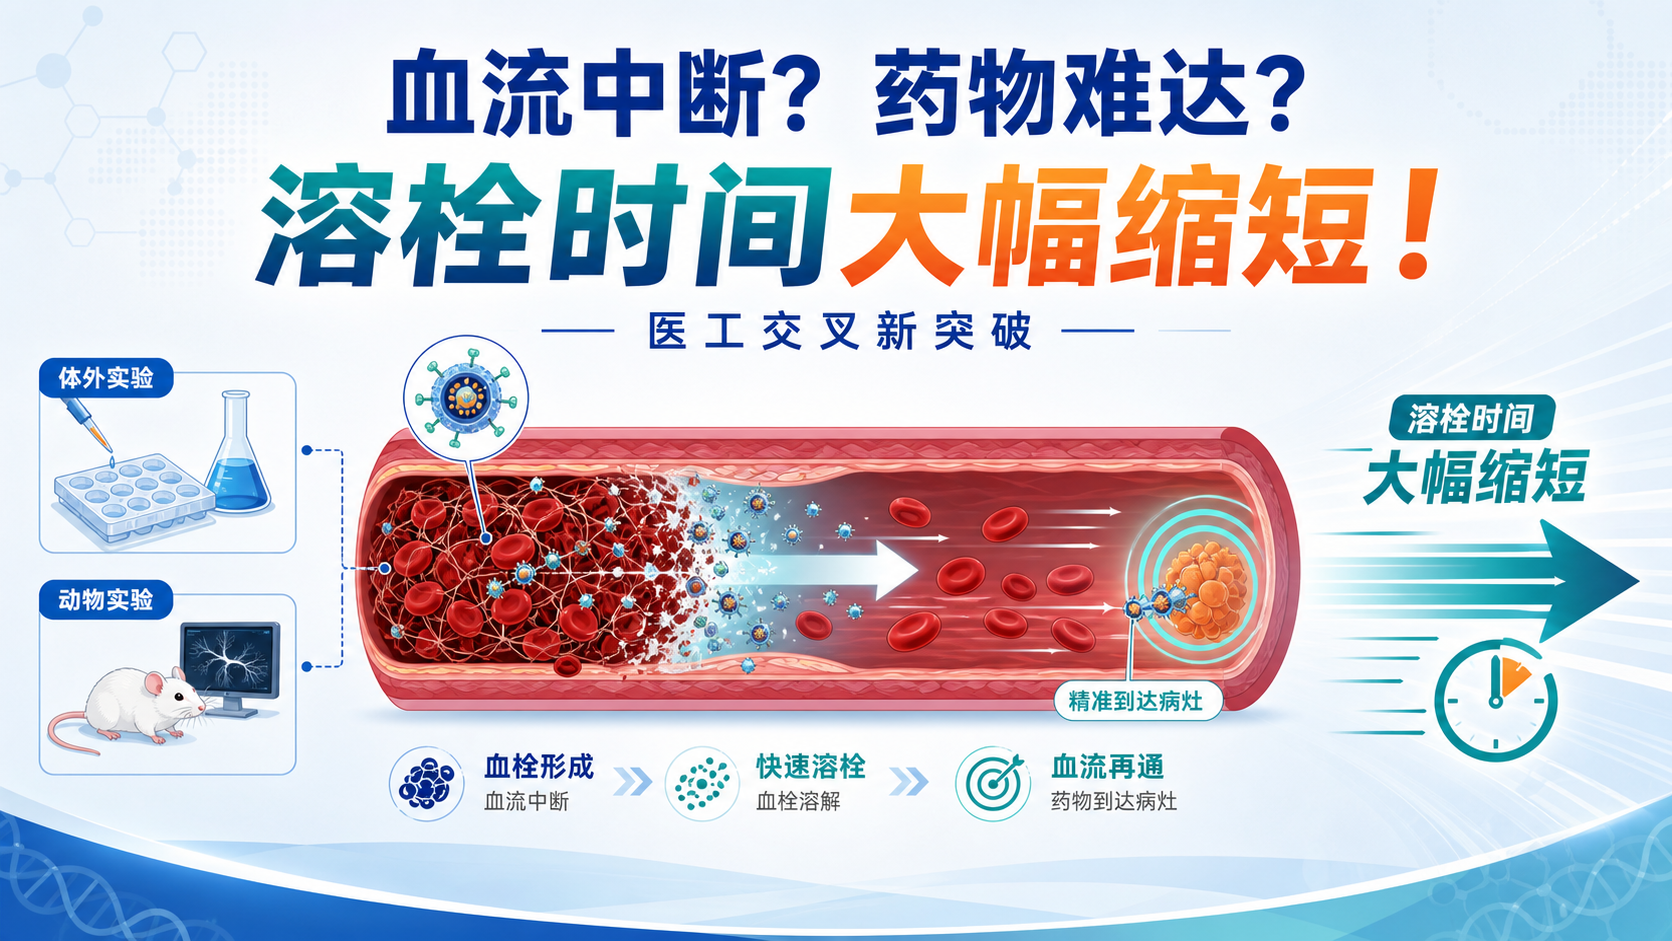
2026年8月17日,香港中文大学(深圳)俞江帆教授团队在《自然·生物医学工程》(Nature Biomedical Engineering,影响因子26.3,JCR Q1)在线发表研究,提出一种微型血管内软体机器人,将磁控导航与人工纤毛驱动的局部血流调控相结合,可主动增强闭塞血管内的流体交换与药物输运,显著加速溶栓。该工作为血管闭塞相关疾病提供了一种全新的主动干预策略。
1. 破解"血流中断、药物难达"的临床困境
血管狭窄或闭塞常伴随局部血流显著降低甚至完全中断,这既会促进血栓形成和疾病进展,又会限制溶栓药物向病变区域的输送。现有机械取栓等介入手段能直接清除血栓,但可能造成血管损伤;单纯药物溶栓又高度依赖血液循环将药物输送至血栓区域,在严重闭塞血管中疗效明显受限。
针对这一矛盾,研究团队设计的机器人由磁性基底层与人工纤毛阵列组成:磁性基底负责机器人在血管中的无线导航与姿态控制,纤毛阵列则在旋转磁场驱动下产生协调摆动,通过"异时波"主动输运流体。两种功能可通过调节磁场驱动方式实现解耦,使机器人在抵达病灶后保持位置并进行局部血流调控。
2. 体外与动物实验:溶栓时间大幅缩短
在体外溶栓实验中,机器人通过增强流体交换促进tPA进入闭塞分支,平均再通时间仅40.4分钟(无机器人为95分钟),并显著减少附壁血栓;在猪全血实验中,机器人同样显著增强血栓附近血流信号与tPA输运、减少残余血栓。进一步在猪动脉建立血栓完全闭塞模型后发现,机器人启动血流调控后,造影剂能被主动输送进入原本闭塞的血管支路;三次机器人辅助溶栓分别于35、40、60分钟实现再通,而无机器人组分别需170、150、170分钟。治疗结束后,机器人还可重新进入导管完成血管内回收。
3. 团队与意义:医工交叉的标志性进展
文章通讯作者为俞江帆(香港中文大学〔深圳〕理工学院副教授、深圳市人工智能与机器人研究院AIRS微纳机器人中心主任),第一作者为博士生方凯文。该研究将磁控微纳机器人与血流动力学调控相结合,既提高了闭塞血管的药物递送效率,也为降低血管介入相关复发风险提供了新思路,是医工交叉与微纳机器人在血管介入领域具有临床转化潜力的标志性进展。
来源:
Nature Biomedical Engineering
声明:本文资讯来源于公开报道及学术期刊,仅作行业信息传播,不构成临床用药建议。转载需注明来源。
- 全文概要
- 1. 破解"血流中断、药物难达"的临床困境
- 2. 体外与动物实验:溶栓时间大幅缩短
- 3. 团队与意义:医工交叉的标志性进展